公开摘要
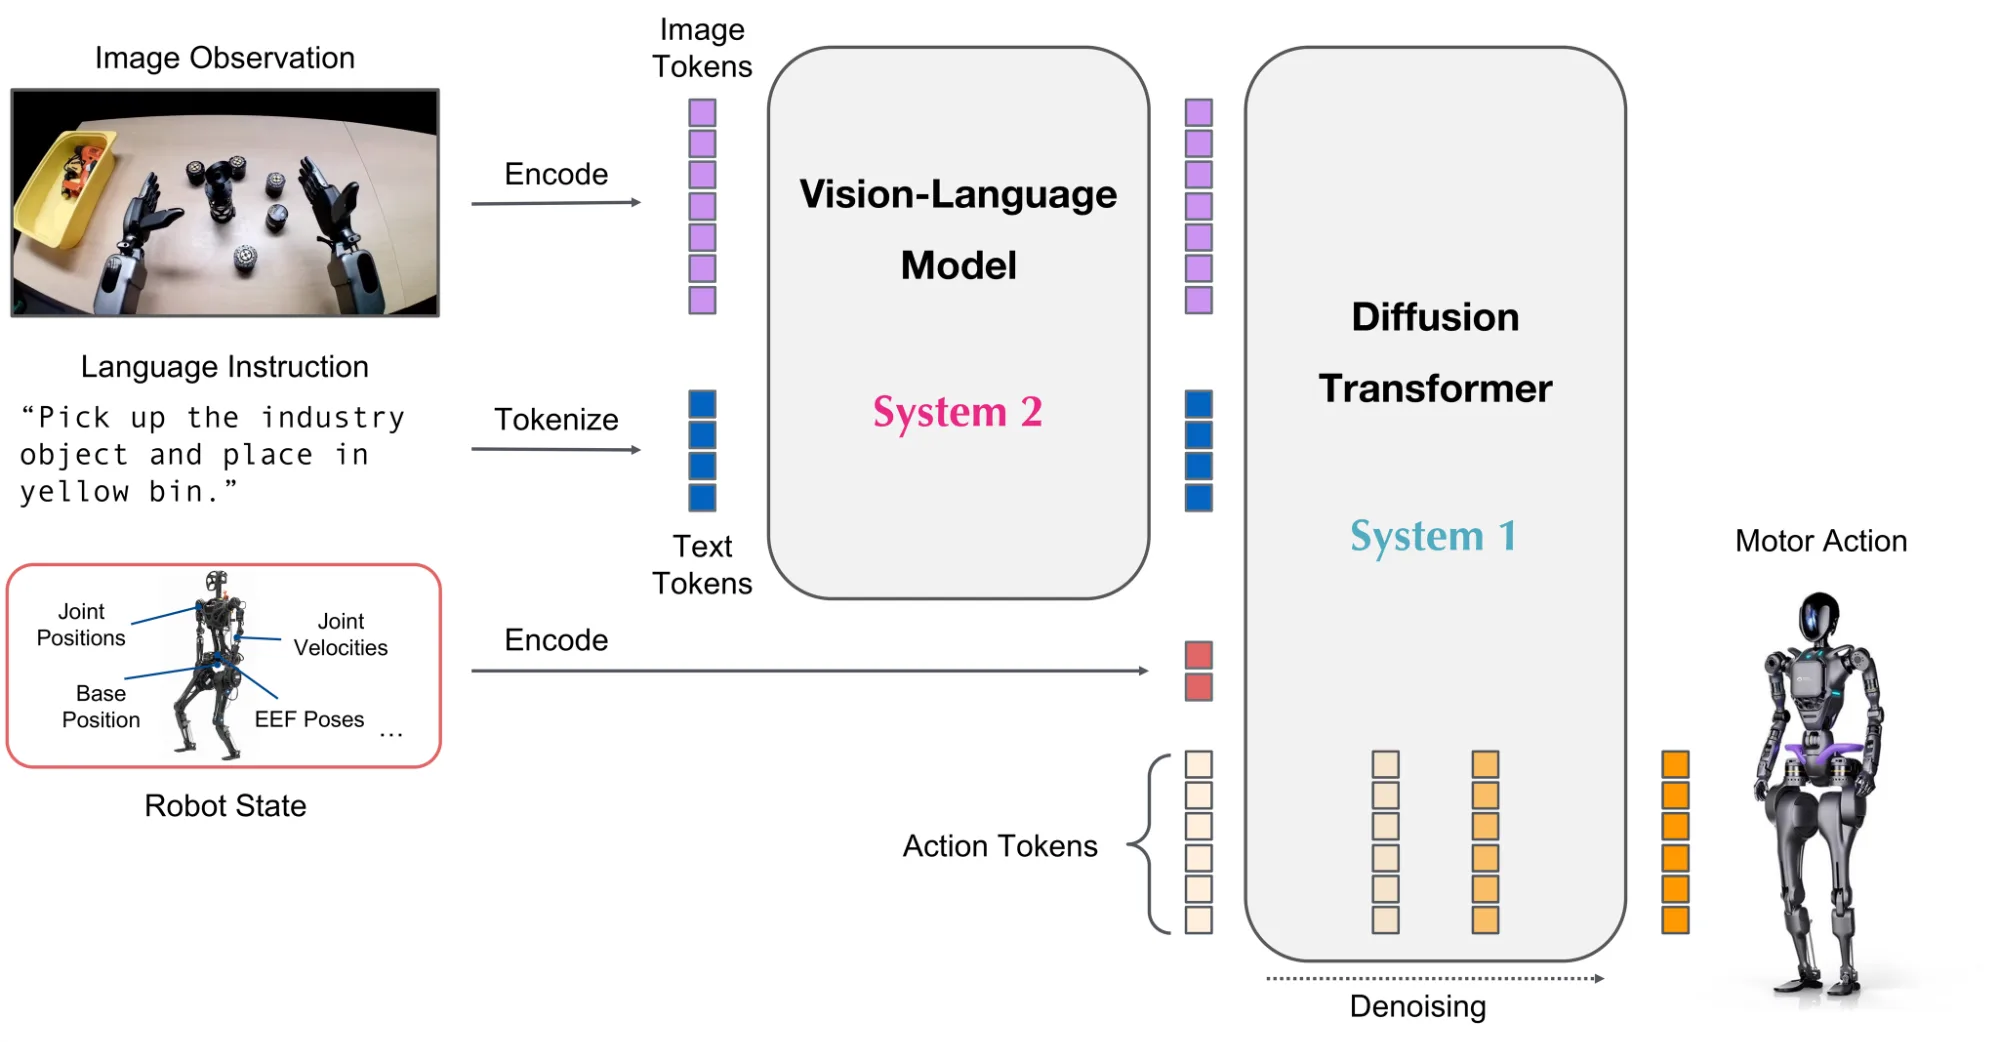
NVIDIA 的 3B 参数跨本体视觉-语言-动作基础模型,接收图像、语言和机器人本体状态并输出连续动作,可针对具体机器人和任务后训练。
NVIDIA 的 3B 参数跨本体视觉-语言-动作基础模型,接收图像、语言和机器人本体状态并输出连续动作,可针对具体机器人和任务后训练。
先看关键信息,再决定是否回原站继续查看完整版本与配置。
NVIDIA 的 3B 参数跨本体视觉-语言-动作基础模型,接收图像、语言和机器人本体状态并输出连续动作,可针对具体机器人和任务后训练。
固定 checkpoint 9df7be31e4bc;论文报告 14/30 严格成功,展示百分比 47%。 · GR00T N1.7-3B 在 双台 SO-101 上的 transfer cube 任务专用微调;50 条演示、20K steps。 · 公开模型权重与代码;EA · 2026-04-17
右下角浮窗会保留原站入口,适合继续看版本、配置和最新变化。
该条目代表具身模型或评测方法,不是实体硬件。
论文与代码的公开情况。
以下资料来自公开机器人主档及其引用来源,参数与市场事实可能对应不同硬件、版本和统计时期。缺失字段表示未披露,不能按零值理解。