CHEKCHEK具身数据
Humanoid detail

SO-101

The Robot Studio 与 Hugging Face 合作设计的开源机械臂,是 SO-100 的下一代版本,改进布线与装配流程,并与 LeRobot 软硬件栈集成。
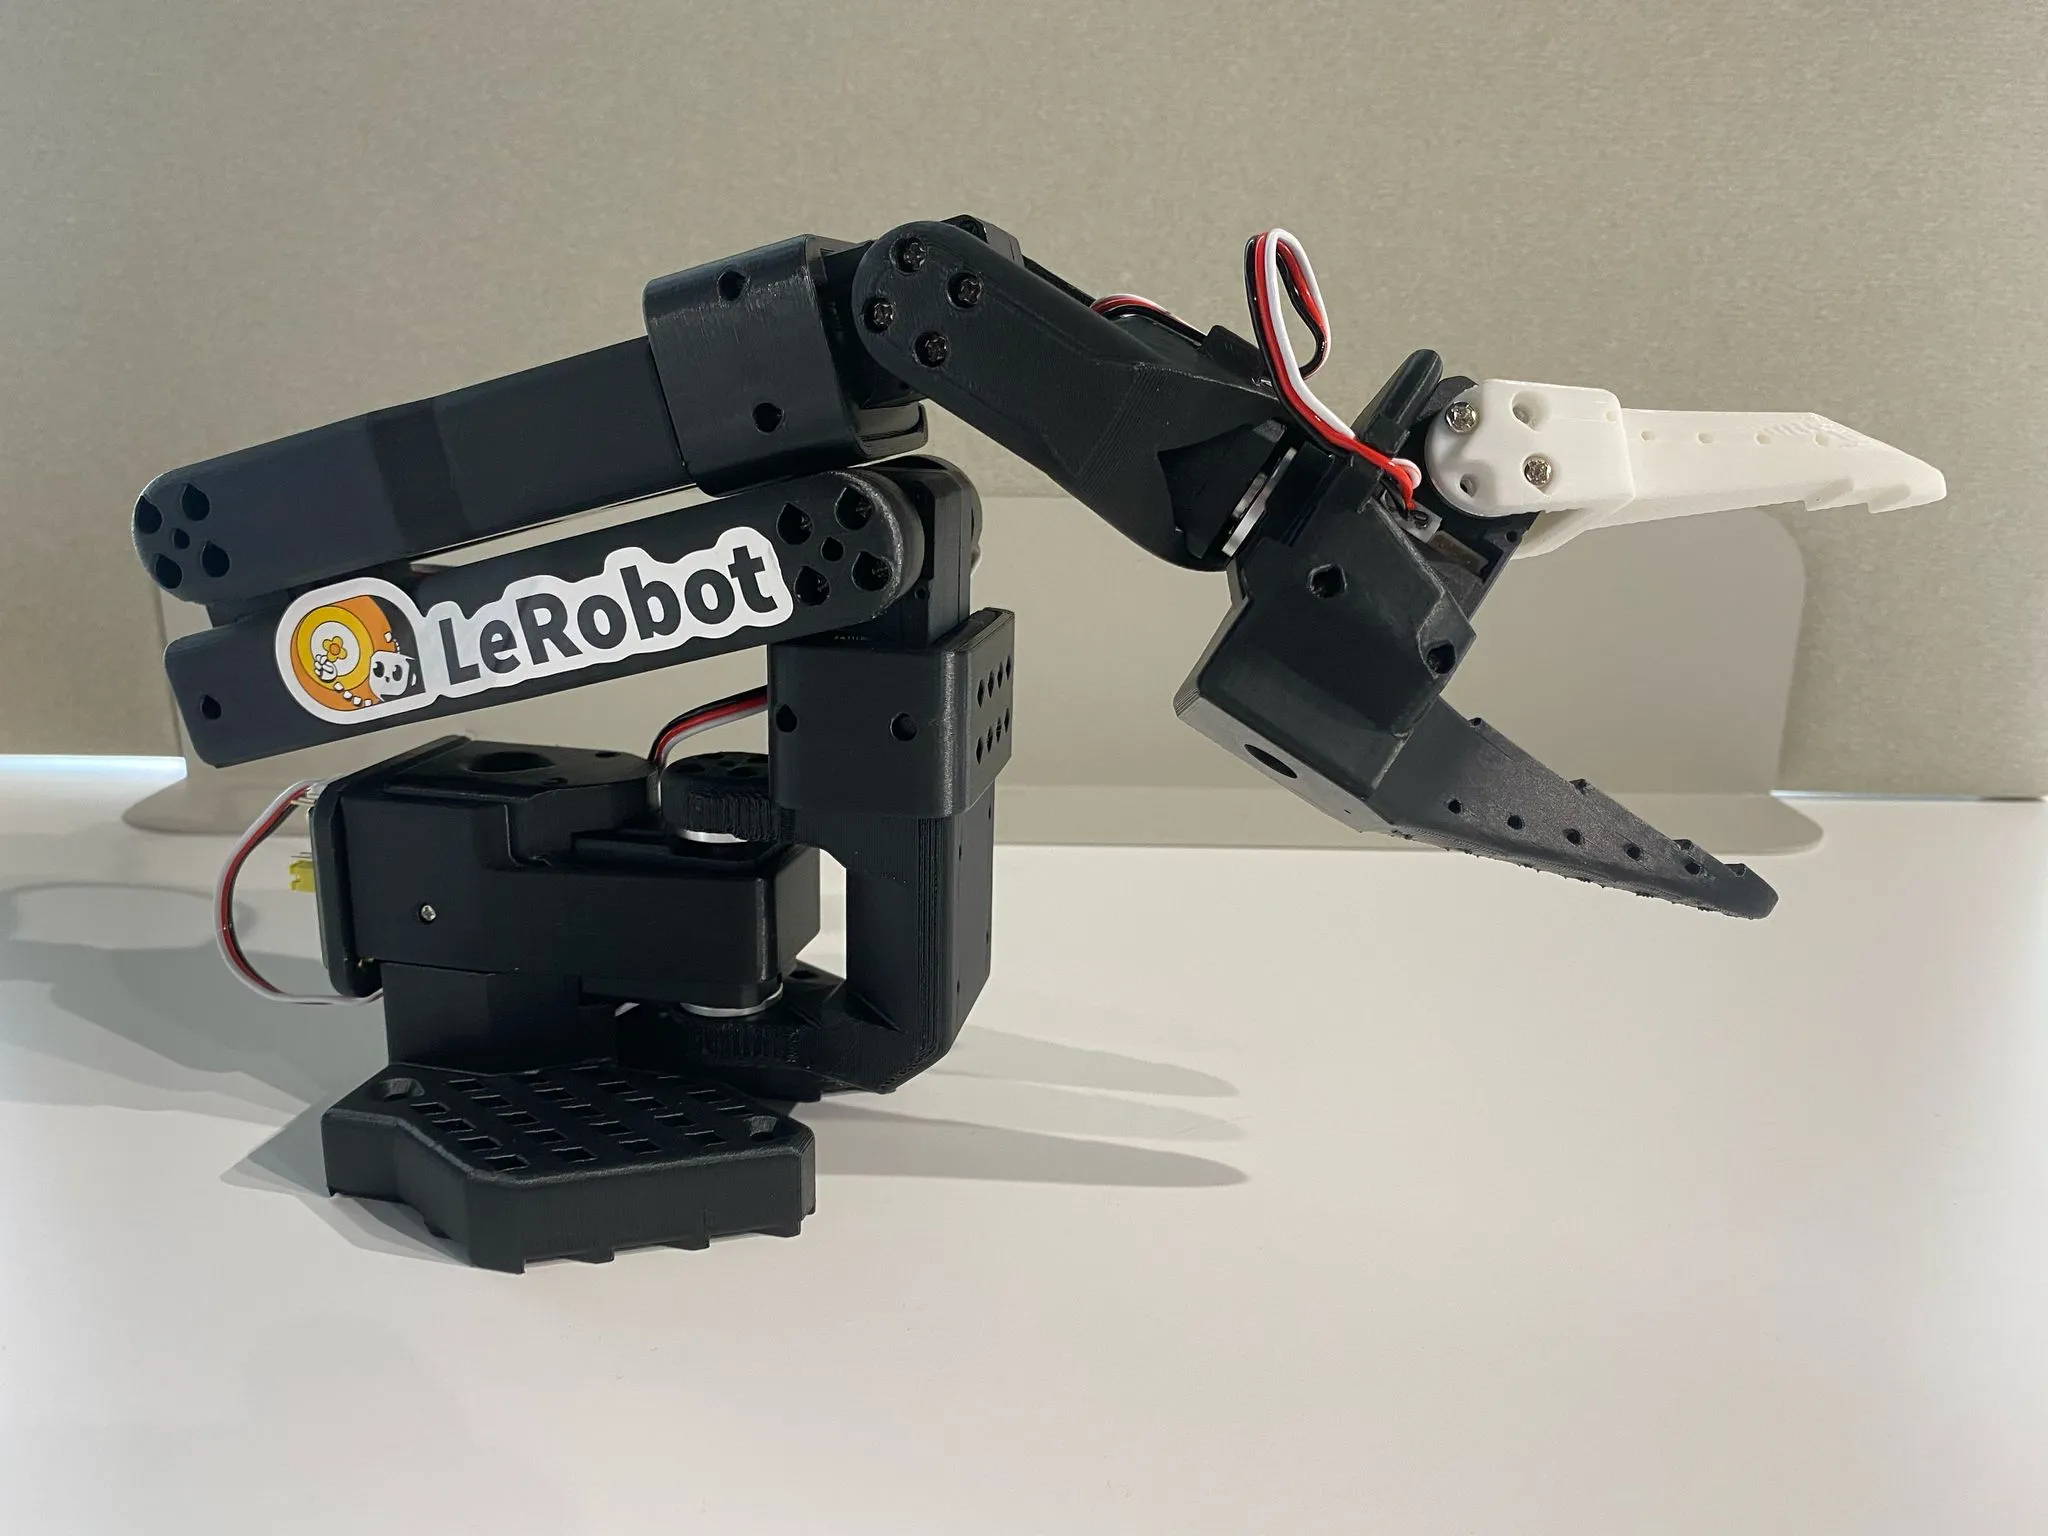
The Robot Studio · 开源机械臂 · 开源硬件,可自行装配或购买第三方套件

  • 品牌:The Robot Studio
  • 形态:开源机械臂
  • 状态:开源硬件,可自行装配或购买第三方套件
  • ID:6a8b4de7f52c108545e39cbf
  • Follower 使用 6 个 STS3215 电机(1/345 减速),提供夹爪;官方 3D 打印件、装配说明与 LeRobot 驱动均开源。ArmnetBench v0.1 的真实单臂/双臂评测使用 SO-101 单元。
  • SO-101 Follower 单臂执行机构;与 SO-101 Leader 遥操作臂属于同一型号的不同角色配置。
  • 开源硬件,可自行装配或购买第三方套件
The Robot Studio 品牌
开源机械臂 形态
开源硬件,可自行装配或购买第三方套件 状态
SO-101

公开摘要

先看关键信息,再决定是否回原站继续查看完整版本与配置。

公开摘要

The Robot Studio 与 Hugging Face 合作设计的开源机械臂,是 SO-100 的下一代版本,改进布线与装配流程,并与 LeRobot 软硬件栈集成。

关键标签

Follower 使用 6 个 STS3215 电机(1/345 减速),提供夹爪;官方 3D 打印件、装配说明与 LeRobot 驱动均开源。ArmnetBench v0.1 的真实单臂/双臂评测使用 SO-101 单元。 · SO-101 Follower 单臂执行机构;与 SO-101 Leader 遥操作臂属于同一型号的不同角色配置。 · 开源硬件,可自行装配或购买第三方套件

继续查看

右下角浮窗会保留原站入口,适合继续看版本、配置和最新变化。

基础信息

品牌、分类与公开阶段。

品牌
The Robot Studio
分类
开源机械臂
市场阶段
开源硬件,可自行装配或购买第三方套件
默认版本
SO-101 Follower(LeRobot main@7427f318)

机身

统一参数配置库中的已填字段。

总自由度
6 DoF

驱动

统一参数配置库中的已填字段。

驱动类型
STS3215 串行舵机
手臂自由度
6 DoF

操作

统一参数配置库中的已填字段。

手型
夹爪
手数量
1 None

通信

统一参数配置库中的已填字段。

提供 SDK
是

生态

统一参数配置库中的已填字段。

提供 URDF
是
提供 CAD
是
提供仿真资产
是

版本亮点

围绕默认版本的重点摘要。

版本摘要
Follower 使用 6 个 STS3215 电机(1/345 减速),提供夹爪;官方 3D 打印件、装配说明与 LeRobot 驱动均开源。ArmnetBench v0.1 的真实单臂/双臂评测使用 SO-101 单元。
基础信息
SO-101 Follower 单臂执行机构;与 SO-101 Leader 遥操作臂属于同一型号的不同角色配置。
版本类型
hardware

市场事实

由销量、价格和开源资源事实表聚合生成。

累计销量
0 台
近 12 个月销量
0 台
开源资源
0 项

资料来源与限制

以下资料来自公开机器人主档及其引用来源,参数与市场事实可能对应不同硬件、版本和统计时期。缺失字段表示未披露,不能按零值理解。