CHEKCHEK具身数据
Humanoid detail

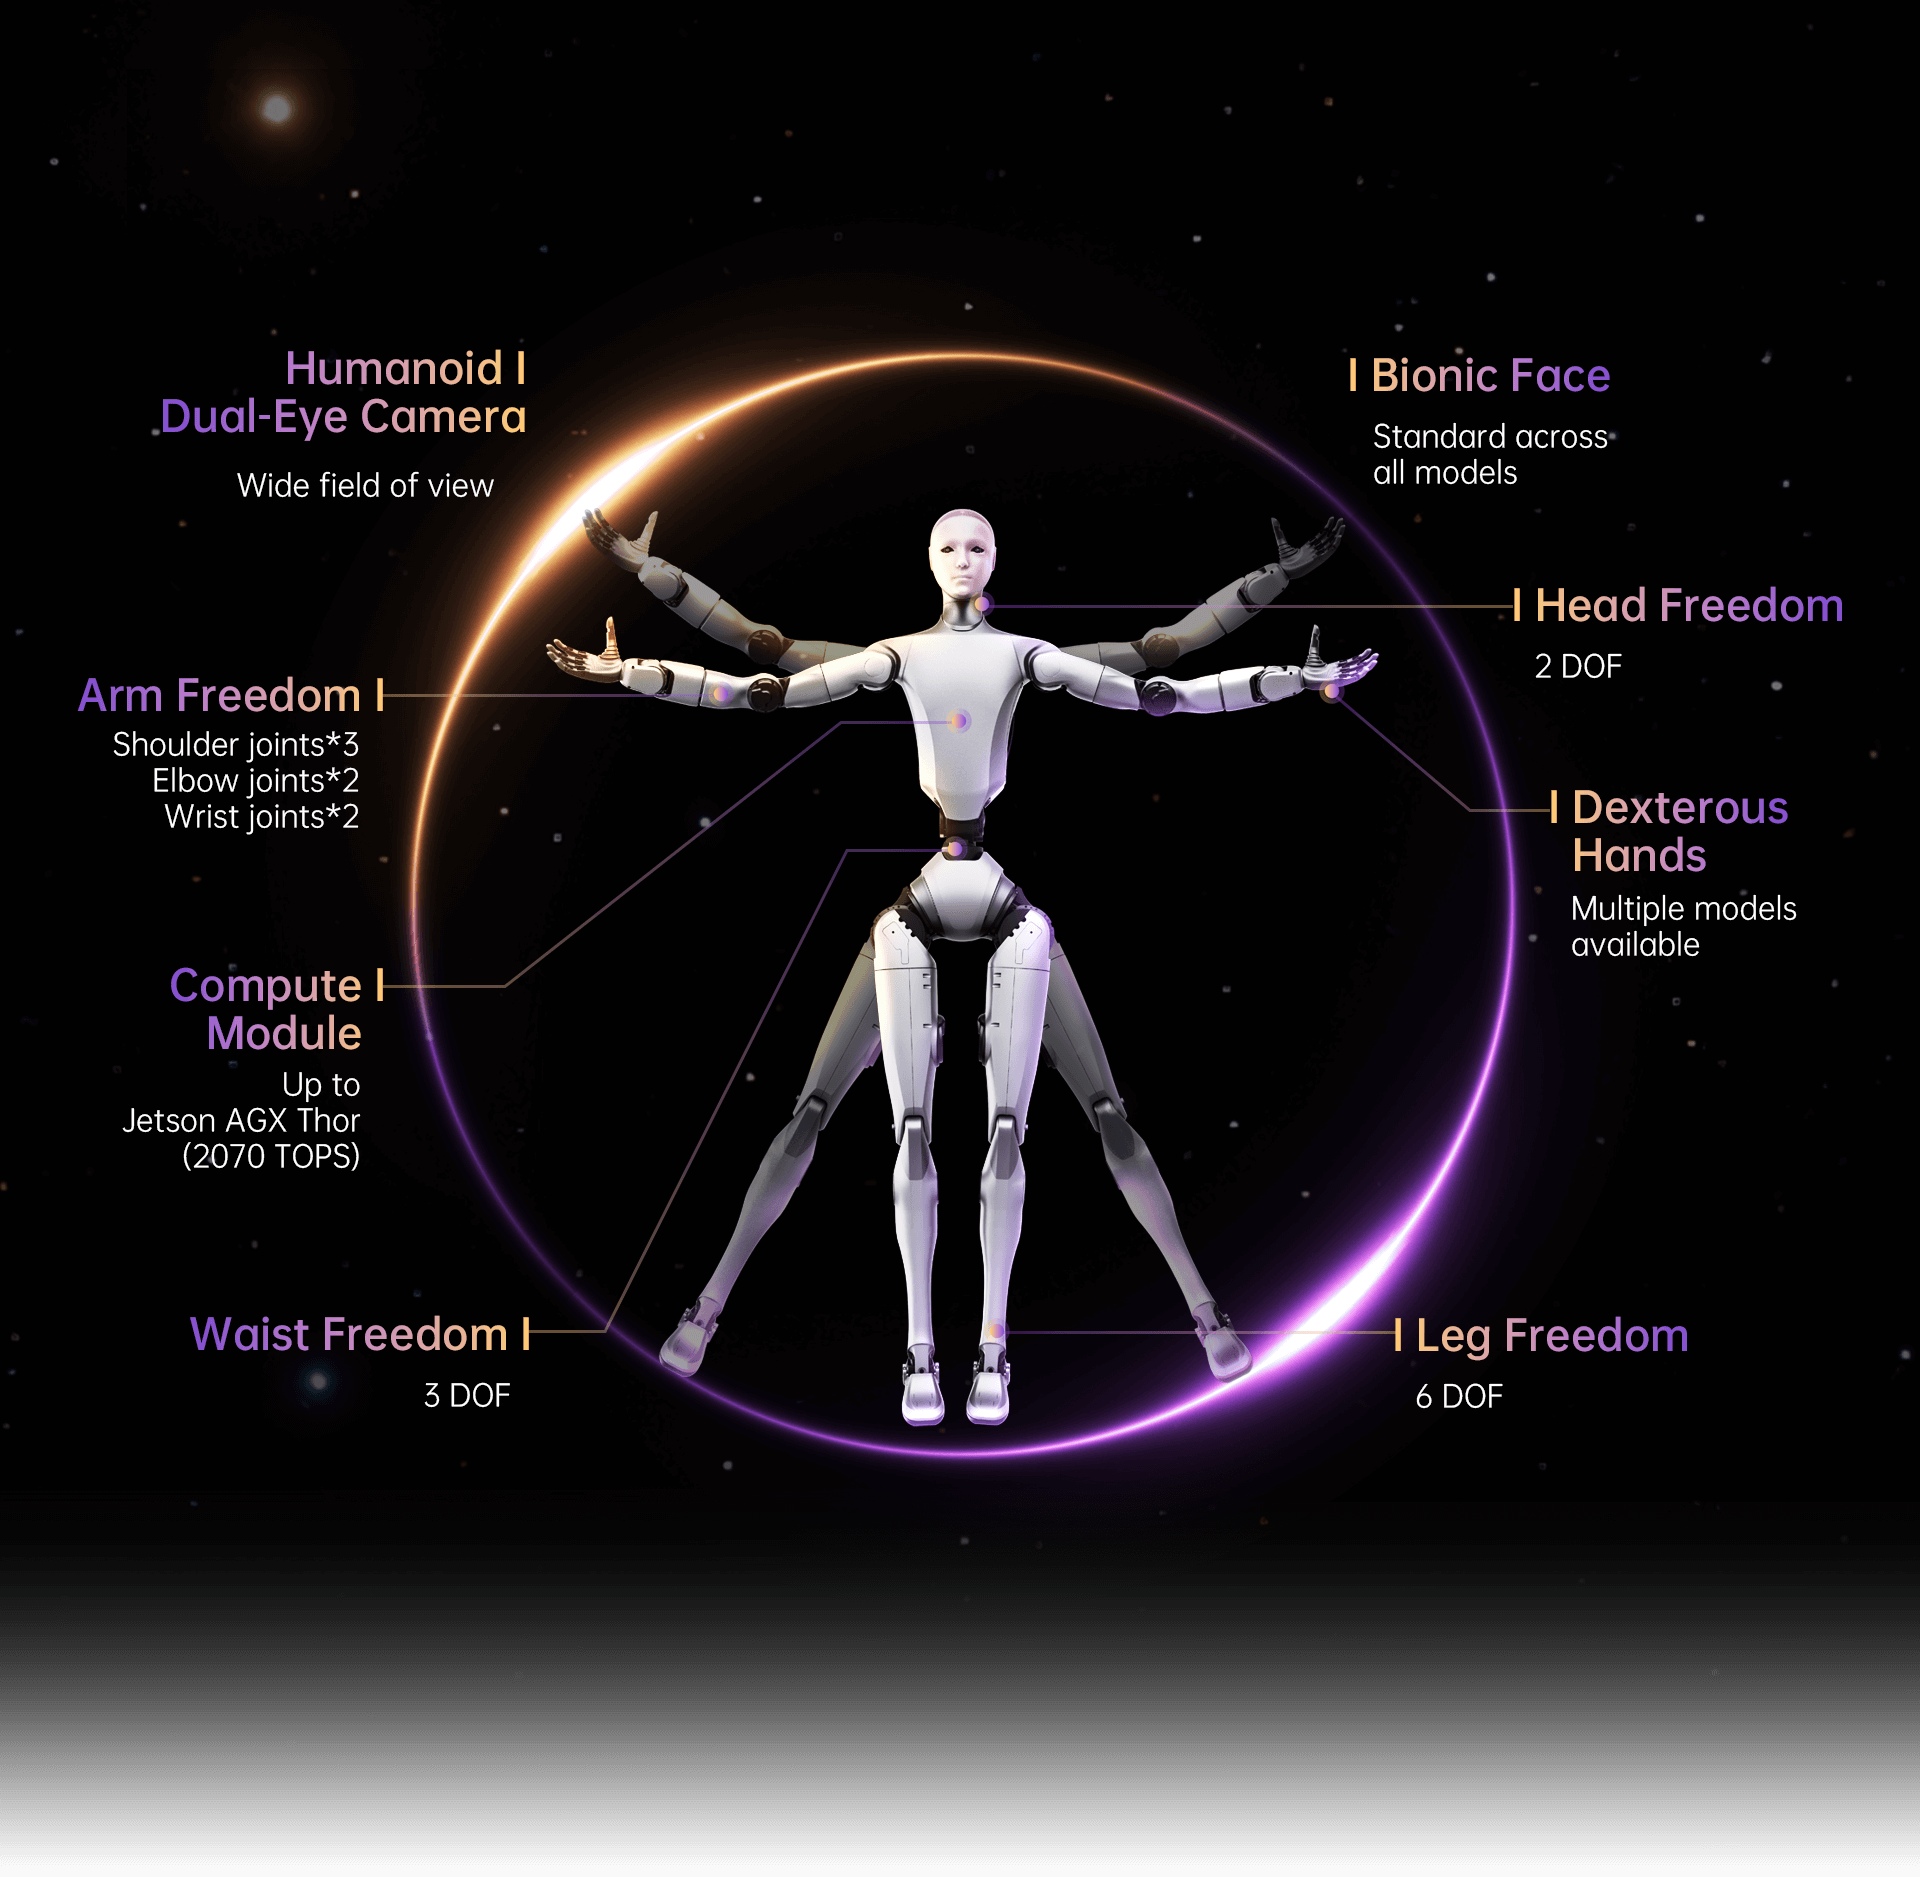
Unitree H2

面向通用操作与研究开发的全尺寸双足人形机器人。

宇树科技 · 双足人形机器人 · 标准版官网列价,教育版需联系销售 · 2025-10-20

  • 品牌:宇树科技
  • 形态:双足人形机器人
  • 状态:标准版官网列价,教育版需联系销售
  • 发布时间:2025-10-20
  • ID:6a8b1398353527f726c33e30
  • 配备Jetson T5000,官方标称2070 FP4万亿次每秒;双手共44个主动自由度,全身及双手合计75个自由度。额定单臂负载约7千克、峰值约15千克,支持二次开发与持续更新。
  • 标准版官网列价,教育版需联系销售
  • 2025-10-20
宇树科技 品牌
双足人形机器人 形态
标准版官网列价,教育版需联系销售 状态
Unitree H2

公开摘要

先看关键信息,再决定是否回原站继续查看完整版本与配置。

公开摘要

面向通用操作与研究开发的全尺寸双足人形机器人。

关键标签

配备Jetson T5000,官方标称2070 FP4万亿次每秒;双手共44个主动自由度,全身及双手合计75个自由度。额定单臂负载约7千克、峰值约15千克,支持二次开发与持续更新。 · 标准版官网列价,教育版需联系销售 · 2025-10-20

继续查看

右下角浮窗会保留原站入口,适合继续看版本、配置和最新变化。

基础信息

品牌、分类与公开阶段。

品牌
宇树科技
分类
双足人形机器人
市场阶段
标准版官网列价,教育版需联系销售
发布时间
2025-10-20
默认版本
H2 Plus 学术研究版

机身

统一参数配置库中的已填字段。

总自由度
75 DoF

驱动

统一参数配置库中的已填字段。

单侧手部自由度
22 DoF

操作

统一参数配置库中的已填字段。

单臂负载
7 kg

算力

统一参数配置库中的已填字段。

主控芯片
Jetson T5000
仿真平台
Isaac Sim / Isaac Lab

通信

统一参数配置库中的已填字段。

提供 SDK
是

版本亮点

围绕默认版本的重点摘要。

版本摘要
配备Jetson T5000,官方标称2070 FP4万亿次每秒;双手共44个主动自由度,全身及双手合计75个自由度。额定单臂负载约7千克、峰值约15千克,支持二次开发与持续更新。
发布日期
2026-06-01

市场事实

由销量、价格和开源资源事实表聚合生成。

累计销量
0 台
近 12 个月销量
0 台
开源资源
0 项

资料来源与限制

以下资料来自公开机器人主档及其引用来源,参数与市场事实可能对应不同硬件、版本和统计时期。缺失字段表示未披露,不能按零值理解。